images (8)

موتور

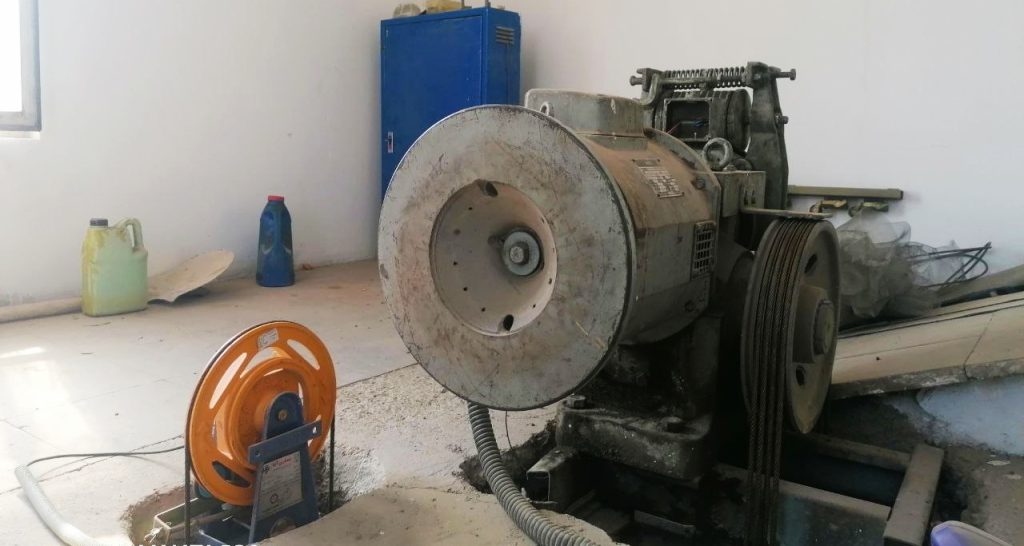
موتور آسانسور

موتورهای الکتریکی

کلیات

موتور الکتریکی آسانسورهای کششی با توجه به نوع موتور و سیستم های کنترل آنها به دو گروه عمده تقسیم می شود : 

  • موتورهای گیربکسی 
  • موتورهای گیرلسی ( بدون گیربکس)

موتور گیربکس

  • موتور AC یک سرعته
  •  موتور AC دو سرعته
  • موتور AC با ولتاژ متغیر و فرکانس متغیر
  • موتور DC ولتاژ متغیر 

امروز برخی از تولیدکنندگان، موتورهای AC را با گیربکس های کاهنده مارپیچ یا حلزونی شکل به کار می برند تا به سرعت 2/5 متر بر ثانیه دست یابند. 

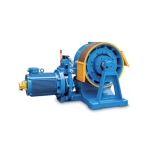
موتور گیربکس آسانسور

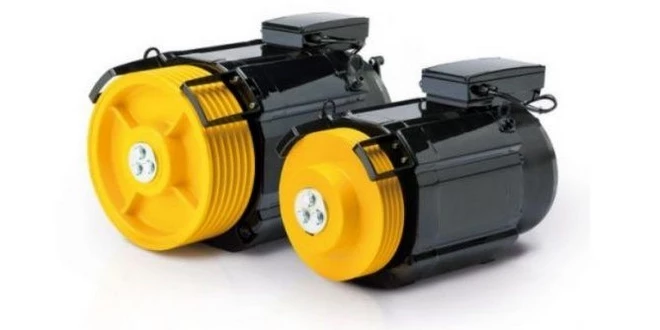
موتور بدون گیربکس

  • موتور DC ولتاژ متغیر 
  • موتور AC ولتاژ متغیر و فرکانس متغیر 
  • موتور AC با آهن ربای دائمی
1291

سرعت آسانسور و کیفیت حرکت آن تا حد زیادی به نوع موتور به کار رفته جهت کاربردهای خاص بستگی دارد. امروزه با کمک تکنیک های بازخورد و فناوری های الکترونیکی، حرکت مناسب آسانسور و دقت در تراز طبقه را برای اکثر موتورهای الکتریکی بدون صرف هزینه گزاف می توان به دست آورد. 

در گذشته، موتورهای DC بهترین کیفیت حرکت را فرهم کردند زیرا سرعت موتور را می توان به سادگی با استفاده از یک ژنراتور DC با یک خروجی متغیر تحت کنترل درآورد. در نتیجه موتورهای DC به طور گسترده در اکثر کاربردهایی که به یک حرکت آرام و تنظیم دقیق نیاز دارند مورد استفاده قرار می گیرند. 

در سال های 198، فن آوری الکترونیک در درایوها به عنوان وسیله تامین انرژی برای موتورهای DC بزرگ و جایگزین ؤنراتورها شدند. در مقایسه با ژنراتورهای DC، درایوها بازده بیشتری دارند و امکان کنترل بیشتری را نیز فراهم می کنند. 

در پیشرفت های بدست آمده در کنترل موتورهای Ac این امکان وجود دارد که کیفیت حرکت خوب با استفاده از ایم موتورها فراهم شود. تکنیک های پیشرفته کنترل فرکانس و ولتاژ منجر به معرفی موتورهای AC بدون گیربکس شده است. این امکانات باعث فراهم شدن کیفیت حرکت قابل رقابت با موتورهای بدون گیربکس DC برای هر نوع سرعتی شده است. 


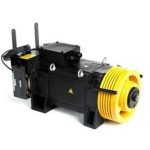
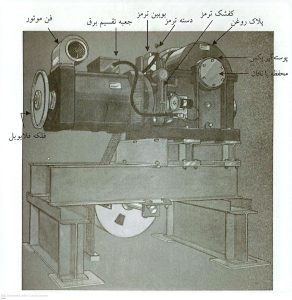
موتورهای الکتریکی بدون گیربکس که شامل یک موتور محرکه، فلکه کششی، شاسی، ترمز مغناطیسی، آرمیچر جریان مستقیم ( یا روتور در موتورهای AC )، بلبرینگ های محافظ و در صورت نیاز فلکه هرزگرد و در حالت های خاص با سیم بکسل بندی دوبل شده است. الکتروموتور بدون گیربکس به طور کلی برای آسانسورهای سرعت بالا به طور معمول از 2/5 متر بر ثانیه مورد استفاده قرار می گیرند. با این حال، هم اکنون از آنها در تمام سرعت ها شامل سرعت های پایین هم استفاده می شود. 

1 تصویر شاخص

اندازه ، شکل و وزن این موتورهای محرکه به طور قابل توجهی بین تولیدکنندگان مختلف دارای تفاوت است ولی اصول اولیه و اجزا آنها مشابه یکدیگرند. تا همین اواخر، موتور محرکه های بدون گیربکس همواره از نوع DC بوده، اما با پیشرفت تجهیزات فرکانس متغیر با سرعت لا، موتورهای AC نیز معرفی شده اند. هر نوع موتوری که مورد استفاده قرار گیرد، نیروی تولید شده به طور مستقیم از طریق فلکه کششی که محور آن هم جهت با محور موتور قرار دارد منتثل می شود. 

از این رو فلکه کششی نیز با سرعتی مشابه سرعت روتور موتور می چرخد. محور اصلی روی دو بلبرینگ بزرگ قرار دارد که ممکن است از نوع بوش غلطک یا ساچمه ای باشند. 

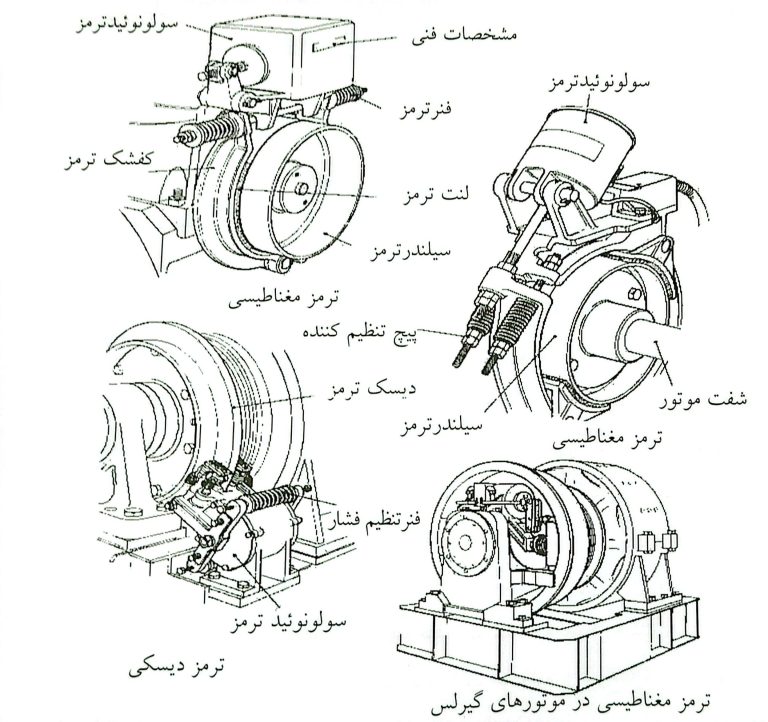
سیلندر ترمز مغناطیسی معمولا به صورت یک بخش یکپارچه از فلکه کششی بوده، با توجه به نوع ترمز می تواند انواع مختلفی مانند ( جمع شونده گاز انبری) بیرونی، (جمع شونده گاز انبری) داخلی یا دیسکی داشته باشند. 

انواع ترمز مغناطیسی

فلکه کششی

21 double wrap

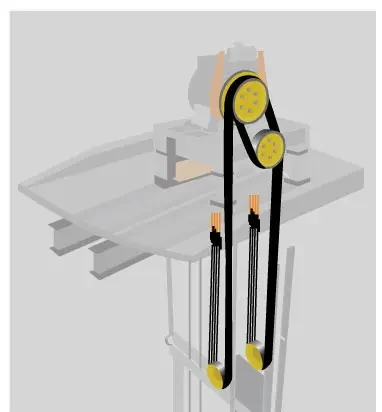
موتورهای الکتریکی از فلکه هایی که دارای شیارهای کششی خاصی هستند، استفاده می کنند به طور معمول در آسانسورهای پر سرعت از یک فلکه با شیارهای U شکل و در آسانسورهای تا سرعت حدودا 4 متر بر ثانیه از شیار V شکل زیر برش خورده استفاده می شود. ازسیم یکسل ها به صورت ساده و دوبل که دور فلکه پیچیده شده و دو بار از روی فلکه عبور می کنند استفاده می شود.  هر کدام از این روش ها دارای مزایای مخصوصی به خود می باشند و نیروی لازم جهت جابجایی کابین را فراهم می نماید و در صورت طراحی مناسب باعث افزایش طول عمر سیم بکسل خواهد شد. مهمترین ایراد روش دو بار پیچیدن سیم بکسل ها به دور فلکه این است که این کار به فضای بیشتری جهت نصب فلکه نیاز دارد. با این حال؛ برای حمل بارهای بزرگ یا سرعت های بیشتر از 4 متر بر ثانیه ، این روش تنها روش قابل استفاده می باشد. در صورت عدم استفاده از گیربکس کاهنده سرعت، سرعت سیم بکسل با سرعت محیطی فلکه کششی و با سرعت چرخش موتور برابر خواهد شد. با یک فلکه با قطر 620 میلی متر جهت دستیابی به سرعت 2/5 متر بر ثانیه به موتوری که دور آن 77rmp باشد، نیاز خواهد بود. آسانسورها موتور بدون گیربکس در مقایسه با نمونه های گیربکس دار از سرعت چرخشی کمتری برخوردار هستند.
بار وارد بر محور فلکه کششی

توانایی بالا بردن با توسط آسانسور فقط به نیروی موتور محدود نمی شود. در زمان طراحی، یاتاقان های خاص، پیچ ها، بخش های فولادی و زاویه بین آنها در هنگام ساخت بخش های مختلف مورد توجه قرار می گیرند. در موارد مورد استفاده در ساخت و روش های مونتاژ آن ها حداکثر محدودیت باری را محور اصلی می تواند به صورت ایمن تحمل نماید، اعمال می کنند. از این موضوع با عنوان میزان بارگیری محور یاتاق ( بار استاتیکی قابل تحمل ) که مشخصه مهم از نظر تولیددکننده محسوب می شود، یاد می کنند. 

قرار گرفتن ماشین در قسمت پایین ساختمان معمولا با ایجاد کشش به سمت بالا همراه می باشد که میتواند به طور قابل ملاحظه ای توانایی حمل بار محور فلکه کششی را کاهش دهدو در این صورت ممکن است به موتورهای بزرگ تری در مقیسه با روش اول نیاز باشد. 

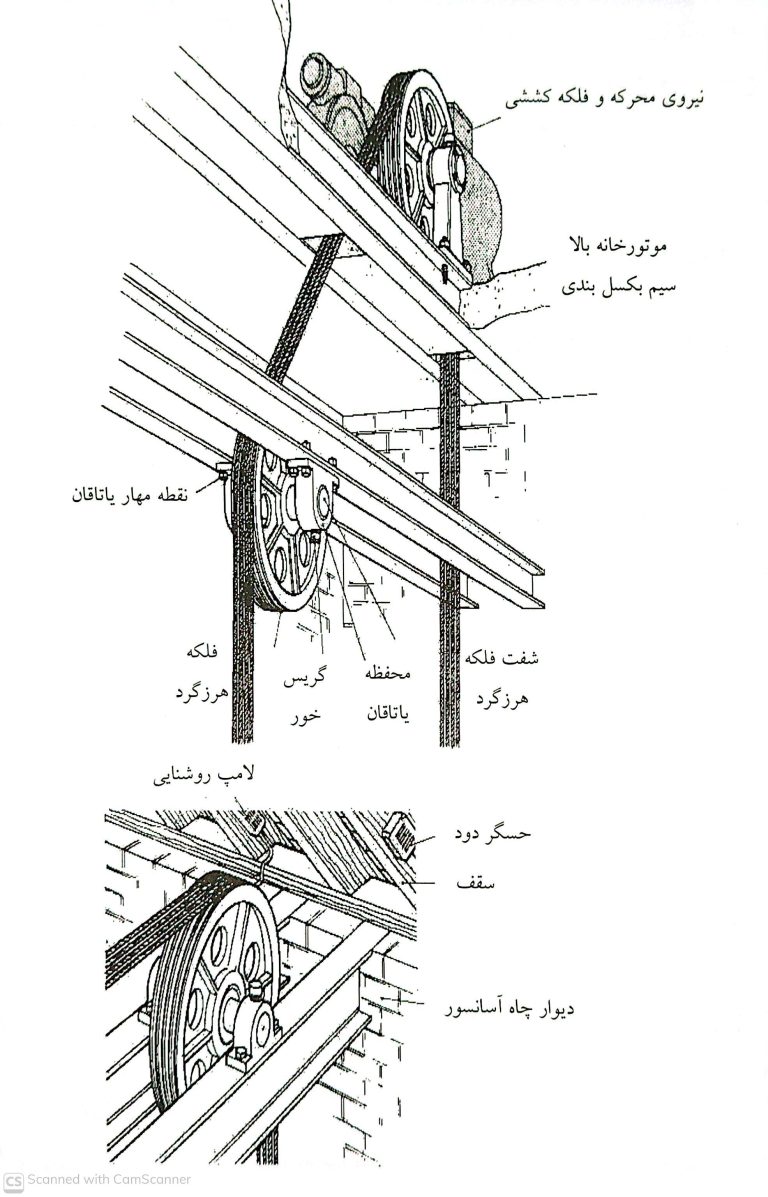
جانمایی فلکه کشش و هرزگرد در فضای داخلی بالاسری

موتور

موتور ممکن است از نوع AC یا DC و به صورت پایه دار یا نصب شده روی تیرآهنباشد. انواع پایه دار تنوع زیادی از نظر اندازه و شکل موتور هستند در حالی که که نوع دیگر دارای تنظیم بسیار دقیق است و از طراحی فشرده تری برخوردار می باشد.

جانمایی فلکه کشش و هرزگرد در فضای داخلی بالاسری

هیچ کدام از این دو نوع دارای مزیت برجسته و قابل توجهی نسبت به دیگری نیست و برای کاربردهای مشخص، از یکی از این دو نوع استفاده می شود. به هر حال، هر نوع ترتیب نصب یا نوع موتور که به کار گرفته شود، نیروی خود را از  طریق گیربکس به فلکه کششی منتقل می کند. 

موتورهای گیربکس دار

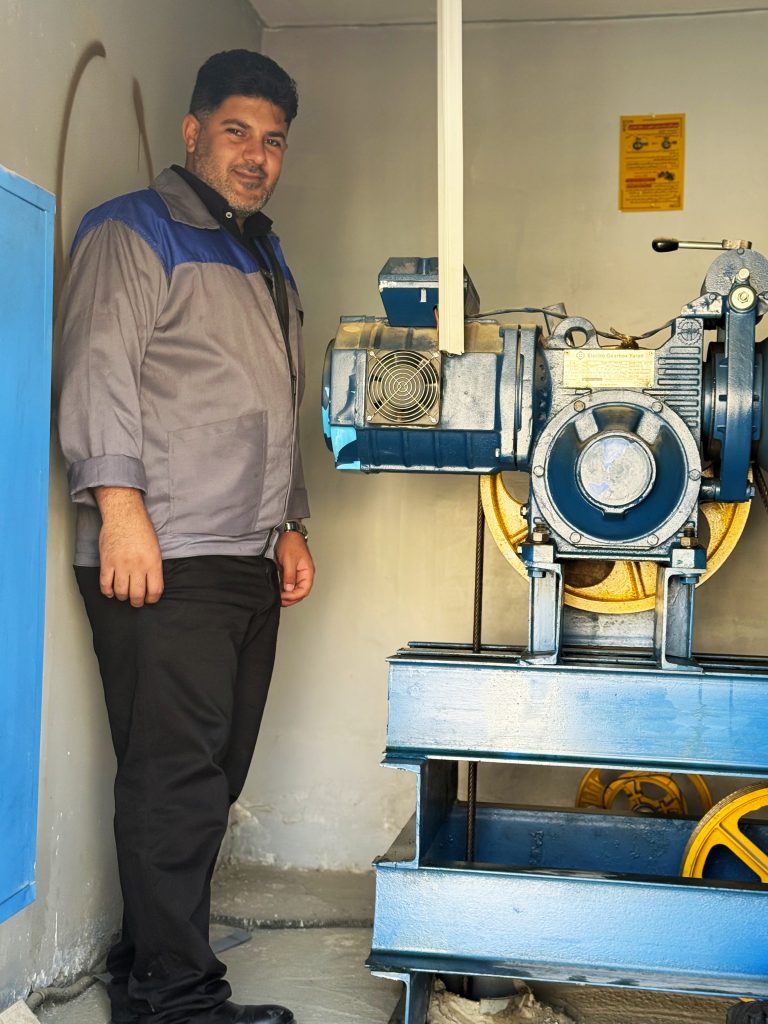
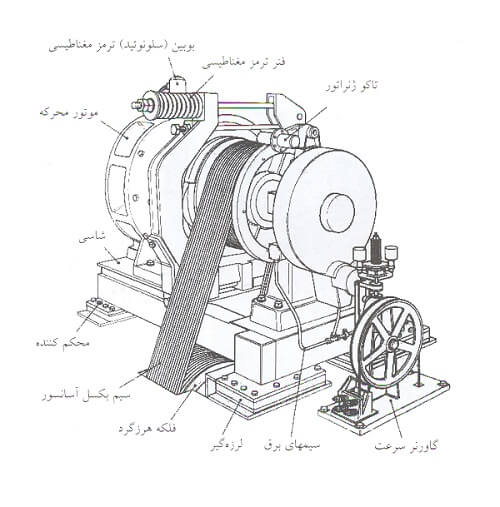
این موتورها دارای فلکه کششی، گیربکس، ترمز مناطیسی، موتور و شاسی می باشند. این موتورها حتی ممکن است شامل یک فلکه هرزگرد باشند که به صورت یکپارچه به صفحه شاسی متصل شده اند. 

این فلکه به عنوان بخشی از مجموعه موتور گیربکس محسوب نمی شود. موتور گیربکس ها به طور کلی برای سرعت های بین 0.1 الی 2.5 متر بر ثانیه مورد استفاده قرار می گیرند و برای بارهایی از 50 کیلوگرم تا 10 هزار کیلوگرم و بیشتر مناسب هستند. اندازه و شکل آنها با توجه به بار، سرعت و تولید کنندگان دارای تفاوت های قابل توجهی است ولی اصول اولیه و اجزای آن ها مشابه یکدیگر است. 

گیربکس کاهنده

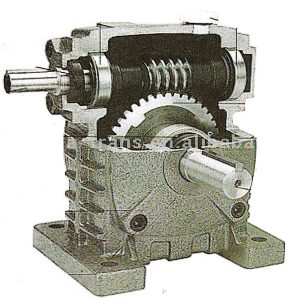
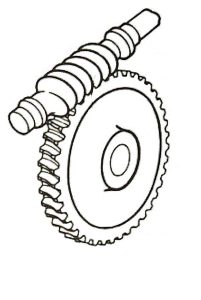
گیربکس کاهنده ی سرعت شامل یک محور شامل مارپیچی که توسط دندانه حلزونی شده و یک چرخ حلزونی شکل که هنوز هم در سطح جهان بیشترین کاربرد را دارد ساخته می شود.

برش گیربکس
محور حلزونی

محور حلزونی در مقایسه با چرخ حلزونی از سرعت و چرخش بالاتری برخوردار می باشد که از جنس فولاد با درجه کربن بالا برای ساخت آن استفاده می شود. هر نوع فولاد دارای مزایا و معایبی است ولی مهمترین مزیت در این باره، حرکت نرم و طول عمر زیاد مجموعه می باشد. 

بنابراین تولیدکنندگان از موادی که برای کاربردهای خاص مناسب هستند، استفاده می کنند. چرخ حلزونی را می توان از مواد مختلفی تولید کرد .لی برنز نسبت به گزینه های دیگر دارای مزایای قابل توجهی می باشد و پر کاربرد تر از بقیه است. 

محور حلزونی ممکن است با یک، دو، سه یا چند دندانه چرخ حلزونی درگیر باشد. تعداد دندانه های روی چرخ حلزونی درگیر تقسیم بر تعداد دندانه های درگیر روی قسمت حلزونی مشخص کننده نسبت به تبدیل سرعت می باشد. برای مثال 48 دندانه روی چرخ و 4 استارت روی قسمت حلزونی نسبت به دور 12 به 1 به دست می هد. 

موقعیت محور حلزونی و فلکه حلزونی

با انتخاب نسبت های مختلف تبدیل سرعت، ترکیب های زیادی از نظر سرعت و بار را می توان از یک نوع ماشین به دست آورد. هر تولید کننده نسبت های خاص خودش را برای یک نیروی محرکه خاص انتخاب می کند و هر طراحی جدیدی معمولا با هزینه های زیادی برای محاسبات جدید و آزمایشات مکررهمراه می باشد. 

هر قسمت حلزونی ممکن است به صورت افقی یا عمودی، در بالا وپایین چرخ حلزونی نصل شود. هر نوع ترکیبی در نصب آنها دارای مزایای خاص خود می باشد ولی هیچ کدام دارای عیب خاصی نمی باشند. 

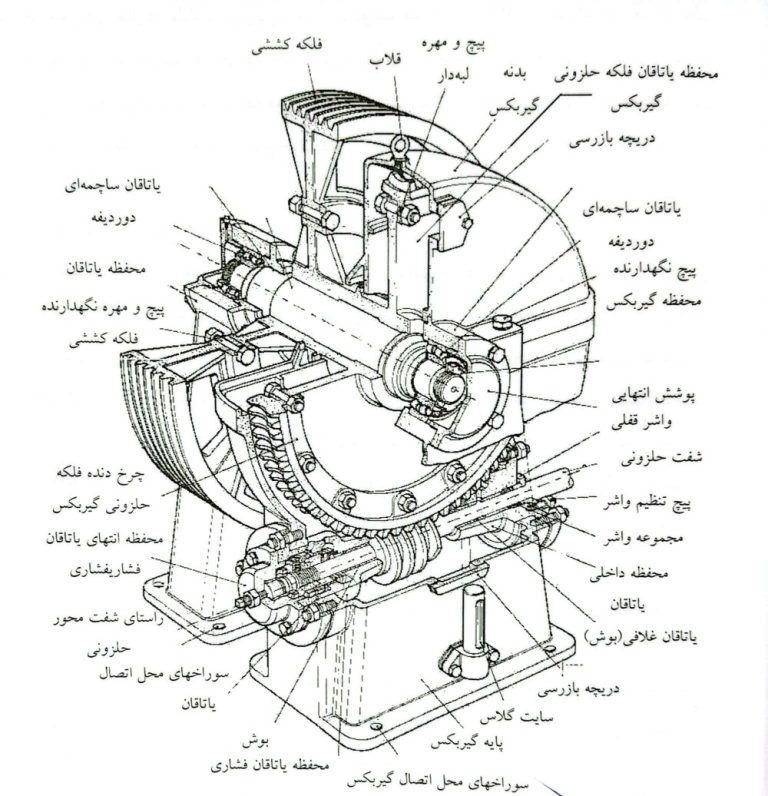
هر محور حلزونی دارای دو یاتاق است، یکی از آن یاتاق موتور و دیگری یاتاقان محور کف گردی است در انتهای محور که از حرکات جانبی (لقی) قسمت حلزونی جلوگیریمی نماید. با توج به نوع طراحی، حرکت جانبی در حد دو هزارم اینچ مجاز است؛ در موارد دیگر هیچ حرکتی قابل تحمل نمی باشد. 

برشی از موتور گیربکس و فلکه کششی و اجزا تشکیل دهنده
چرخ حلزونی

چرخ حلزونی روی یاتاقانی مهار می شود که یکی از آنها درون یا بیرون فلکه کششی قرار دارد و روی محور مشابه نصب می گردد. بحث های زیادی درباره مزایای یاتاق های درونی و بیرونی انجام شده است. 

برای مثال، یاتاقان درونی باعث سهولت تعویض قرقره می شود در حالیکه یاتاقان بیرونی باعث سهولت یاتاقان می شود، اما از نظر نگهداری و تعمیرات، در هر دو حالت صورتی که طراحی به طور مناسبی صورت گرفته باشد می توان سرویس قطعات را برای مدت طولانی انجام داد و نیازی به پیاده کردن موتور و قطعات به دفعات زیاد وجود ندارد. 

طول عمر گیربکس

همانطور که در بخش موتور بدون گیربکس توضیح داده شد، توانایی بالا بردن بار برای موتورهای گیربکس دار توسط اندازه موتور، طرفیت تحمل بار محور اصلی و یاتاقان های آن ( بار محور یاتاقان، میزان بار و ظرفیت کیلووات جعبه دنده ) محدود می شود. دنده ها طوری طراحی می ش وند که مقدار مشخصی از نیرو را برای طول عمر مشخص انتقال دهند. 

در صورتی که نیروی بسیار زیاد انتقال داده شود عمر آن ها کاهش یافته، در صورت انتقال مقادیر کم نیرو عمر آن ها افزایش می یابد. 

دیدگاه‌ خود را بنویسید

نشانی ایمیل شما منتشر نخواهد شد. بخش‌های موردنیاز علامت‌گذاری شده‌اند *